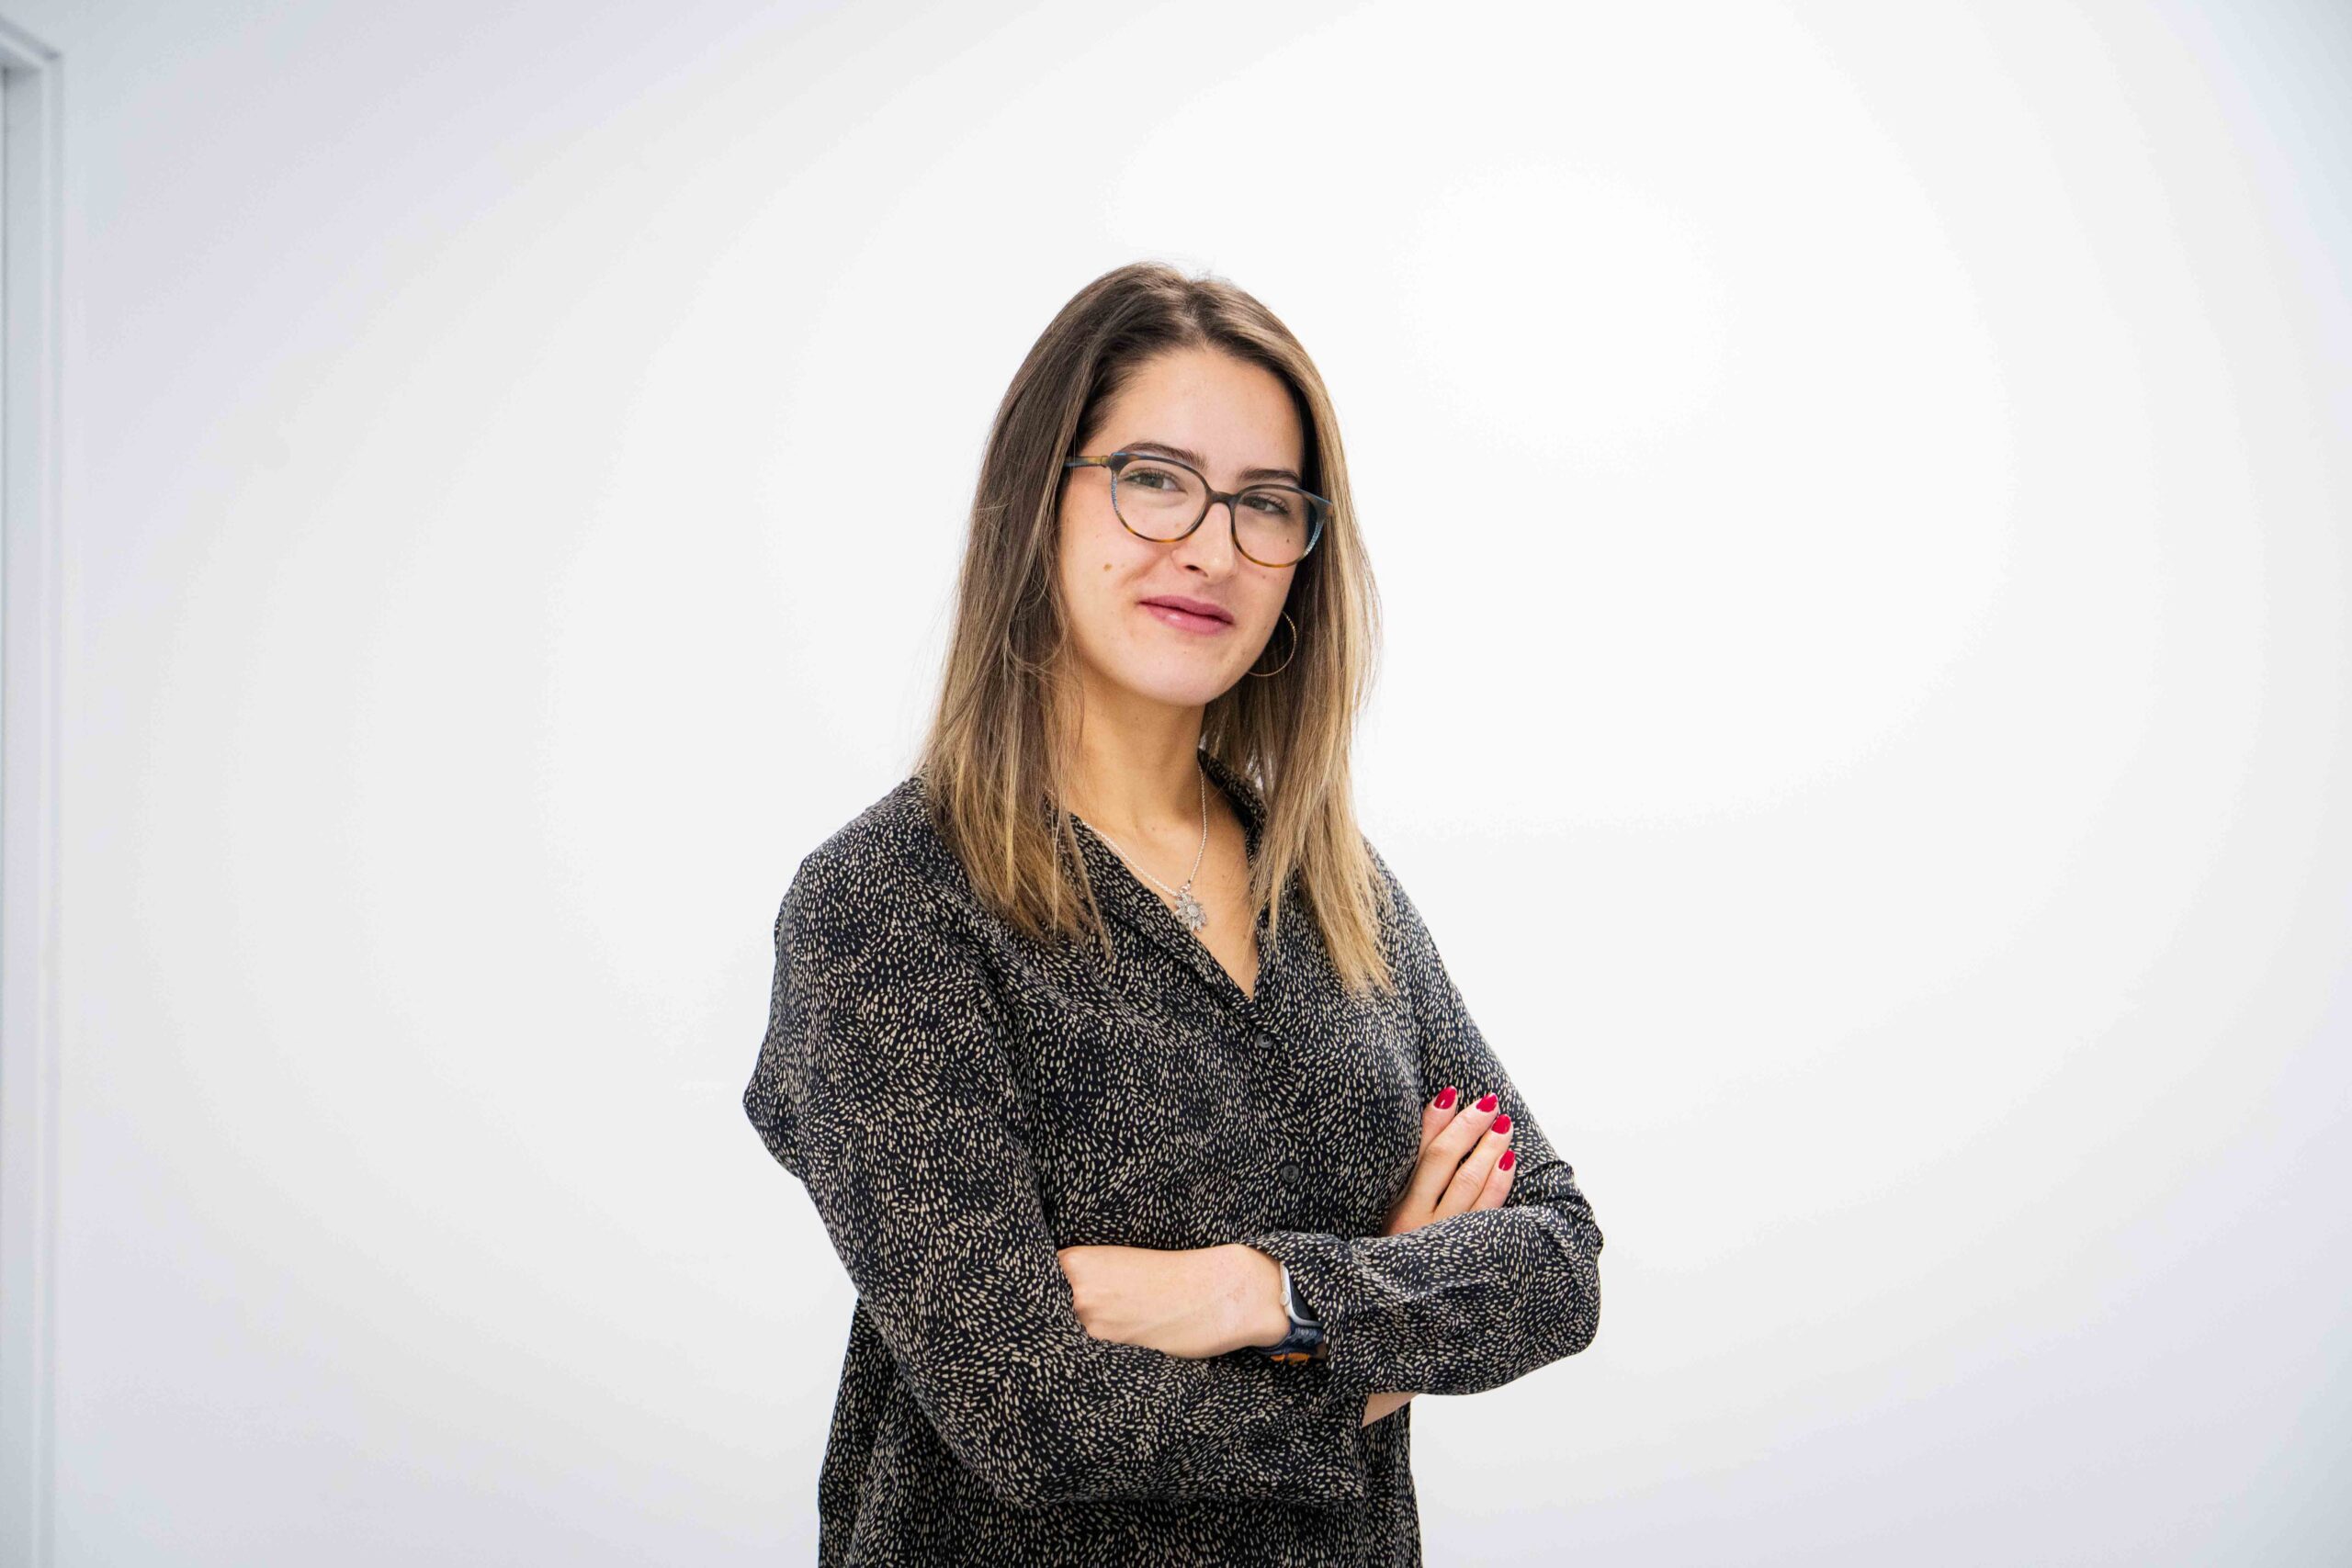
¿Cómo se controla un robot submarino cuando el sol impide ver bien la pantalla? A esa pregunta responde el Trabajo de Fin de Máster de Olaia Picabea Sainz, alumna del Máster Universitario en Computación Gráfica, Realidad Virtual y Simulación de U-tad.
Su TFM, «Desarrollo de una aplicación de realidad mixta con interacción por voz para la operación de vehículos submarinos ROV«, traslada la información del robot a una pantalla virtual dentro del campo de visión del operario, que puede manejarla con la voz sin soltar el mando.
Un problema real en los puertos
Los ROV (vehículos submarinos operados remotamente) se usan donde el acceso humano es difícil o peligroso, como en la inspección del fondo marino o el mantenimiento de parques eólicos. Hoy, el operario sigue la imagen y los datos del robot en la pantalla de un ordenador, a menudo al aire libre.
«Los fenómenos atmosféricos o el brillo del sol pueden ser un obstáculo para la correcta visualización del contenido», explica Olaia. Además, para cambiar cualquier cosa en la pantalla, el operario tenía que soltar el mando del ROV. La idea partió de su tutor, Juan Jesús Ruiz Toscano, y la convenció enseguida:
«Lo que me interesó del proyecto fue que iba a desarrollar una solución que podía ayudar en un problema real.»
También le atrajo la novedad del tema y poder aplicar lo aprendido en el máster: «No sabía de la existencia de los ROV, y me pareció algo muy interesante».
Una pantalla virtual que se controla con la voz
La aplicación, desarrollada para gafas Meta Quest, muestra la imagen y los datos del ROV en una pantalla virtual. El operario puede alternar entre realidad virtual, cuando necesita máxima concentración, y realidad aumentada, que le permite ver su entorno cuando debe estar pendiente de lo que le rodea.
Para no soltar el mando, todo se maneja con la voz: basta una palabra de activación y un comando para mover o ampliar la pantalla o cambiar de modo. Olaia evaluó el sistema en cuatro sesiones con 118 comandos, y midió los tiempos de respuesta, la precisión del reconocimiento y el rendimiento de la aplicación.
Retos y aprendizajes
El mayor reto fue investigar tecnologías y tomar decisiones técnicas. Al trabajar con librerías y modelos de terceros, «ha sido importante tener en mente continuamente cuáles eran mis objetivos, comparar diferentes opciones y descartar las que no encajaban con mi proyecto». La memoria fue otro desafío: «Estoy más acostumbrada al desarrollo que a la redacción», reconoce.
De lo que más orgullosa se siente es de su forma de trabajar. Dividió el proyecto en bloques y completó cada uno antes de pasar al siguiente, algo que le permitió «disfrutar mucho más del proceso y sentir que tenía control sobre mi proyecto».
«Sentí la mayor satisfacción cuando probé la aplicación terminada y funcional.»
Su paso por U-tad
Olaia eligió su proyecto de un amplio catálogo propuesto por la universidad, aunque también podía plantear uno propio. A partir de ahí, trabajó con sus tutores, Juan Jesús Ruiz Toscano y Thalia Alicia Morel Otazú, mediante reuniones, correos y vídeos explicativos, hasta la defensa ante el tribunal.
De la experiencia destaca la metodología del máster: «Me gusta el hecho de aprender conceptos y ponerlos en práctica directamente en proyectos». Gracias a ello ha construido un portfolio completo, y no olvida a sus compañeros: «Me lo he pasado muy bien gracias a la gente que he conocido en clase».
De cara al futuro, le gustaría trabajar en proyectos de computación gráfica «que solucionen problemas reales», y no descarta la gestión de proyectos, que ha descubierto este año. ¿Su consejo para quien dude en dar el paso?
«Que lo haga. Este máster me ha permitido ampliar mi currículum con proyectos sólidos y conocer a gente con la que he compartido muchas risas.»